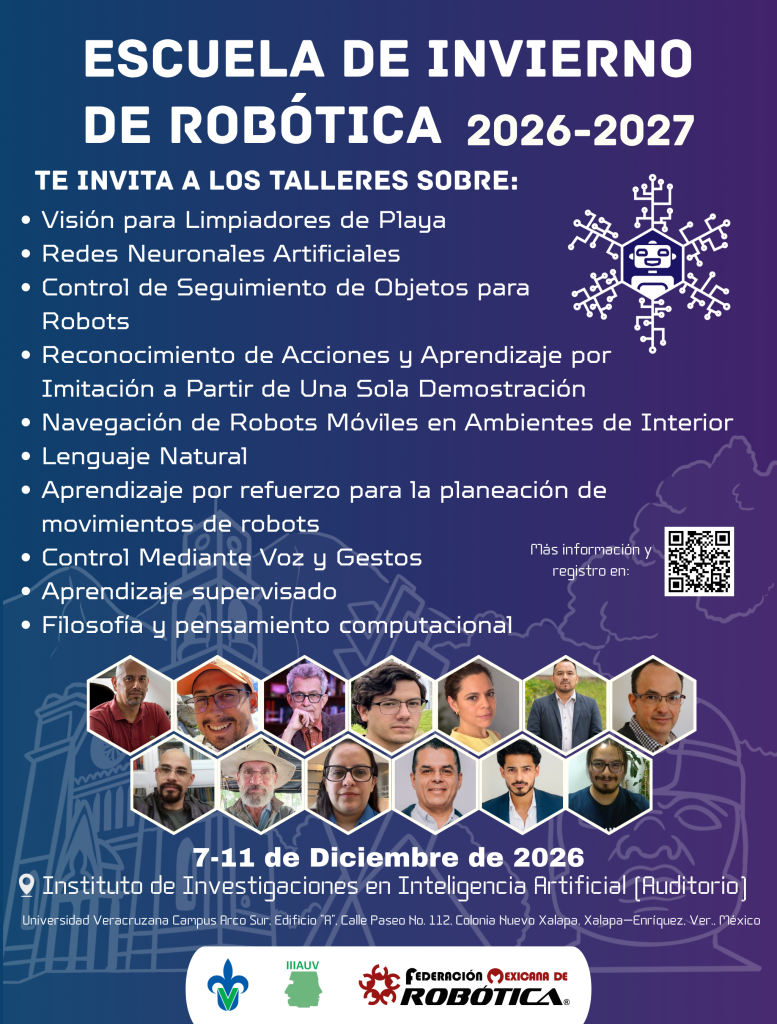
– Aprendizaje por refuerzo para la planeación de movimientos de robots bípedos
Los robots bípedos tienen un amplio potencial de aplicaciones debido a la versatilidad de movimientos que pueden lograr, sin embargo, la planeación de trayectorias para caminata es aún un problema abierto. En este taller se abordarán las bases teóricas del aprendizaje por refuerzo profundo así como las herramientas de simulación disponibles. Se revisarán los métodos tradicionales para generar caminatas, se abordarán los métodos basados en valor y métodos basados en política para el control de sistemas dinámicos, así como estrategias para el diseño de funciones de recompensa. Se dará una descripción del simulador MuJoCo y se dará una descripción de los pasos a seguir para modelar un robot y entrenar una caminata básica. Finalmente, se mostrarán resultados de caminatas entrenadas con aprendizaje por refuerzo, tanto en simulación como en robots bípedos reales.
Instructores:
Dr. Marco Antonio Negrete Villanueva
Ing. Miguel Ángel García Oñante
– Control de Seguimiento de Objetos para Robots
Instructor:
Dr. Sergio Hernández Méndez
– Entrenando Robots con Datos: Introducción al Aprendizaje Supervisado
Instructor:
Dr. Octavio Ramos Figueroa
– Interacción inteligente: control mediante voz y gestos
Instructores:
Dra. Viviana Yarel Rosales Morales
Dr. José Guillermo Hernández Calderón
– Lenguaje Natural: Tour Panorámico por las Representaciones de Texto
Instructor:
Dr. Manuel Montes y Gómez
– Navegación de Robots Móviles en Ambientes de Interior
Instructor:
Dr. Antonio Marín Hernández
– Pensar la Autonomía: un laboratorio de robótica, filosofía y pensamiento computacional
Instructores:
Mtra. Rocío Erandi Barrientos Martínez
Mtro. Carlos Rubén de la Mora Basáñez
– ¿Por qué aprenden y son tan poderosas las redes neuronales artificiales?
Instructor:
Dr. Humberto Sossa Azuela
– Visión para Limpiadores de Playa
Instructores:
Dr. Héctor Gabriel Acosta Mesa
Dr. José Luis Morales Reyes